ISO9001-zertifizierter Hersteller und Lieferant von Optikprodukten
+86-0431-87911611 admin@ytoptics.com

Produkte Kategorie
Kontaktieren Sie uns
-
-
-
-
-
 Email: admin@ytoptics.com
-
 Tel: 86-15584132290
-
 Add: 2# Automotive InnovationPark,Liando U Valley, Changchun City,Jilin Province, China
-
-
-
-
Optische Komponenten: Die erste Wahrnehmungsschwelle für verkörperte KI
Optische Komponenten sind die erste Hürde der Wahrnehmungssysteme verkörperter Intelligenz und zugleich das am meisten unterschätzte Glied in der aktuellen Lieferkette. Sie leuchten nicht, rechnen nicht, speichern nicht – und entscheiden doch darüber, ob ein Roboter klar, präzise und weit sehen kann. Die Validierung in industriellen Szenarien ist bereits abgeschlossen, doch der Massenproduktionsbedarf bei humanoiden Robotern drängt optische Komponenten in einen noch nie dagewesenen Belastungstest.
Das Wahrnehmungssystem verkörperter Intelligenz lässt sich in vier Ebenen unterteilen: optische Komponenten, Bildsensoren, Tiefenberechnungs-Chips und Algorithmen. Algorithmen bestimmen, was der Roboter „versteht“, Chips bestimmen, wie schnell er „rechnet“, Sensoren bestimmen, wie viel Licht er „aufnimmt“ – und optische Komponenten bestimmen, ob das aufgenommene Licht richtig ist.
Diese Reihenfolge ist wichtig. Optische Komponenten sind der Eingang der gesamten Kette. Sobald der Eingang verzerrt ist, zahlen alle nachfolgenden Glieder für fehlerhafte Daten.
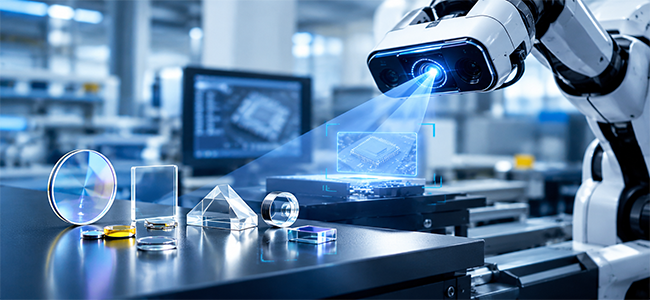
Konkret übernehmen optische Komponenten in der verkörperten Intelligenz drei Arten von Aufgaben:
Erstens: Bildgebung. Wenn ein Roboter Objekte erkennen, Entfernungen beurteilen und die Umgebung rekonstruieren soll, müssen die Lichtstrahlen nach dem Durchgang durch optische Linsen und Fenster so originalgetreu wie möglich auf den Bildsensor fallen. Steigt die Lichtdurchlässigkeit um 1 %, verbessert sich das Signal-Rausch-Verhältnis bei schwachem Licht um eine Stufe. Roboter müssen in Lagerhäusern, Korridoren und im Freien unter komplexen Lichtverhältnissen arbeiten – diese 1 % ist oft die Grenze zwischen „sehen“ und „nicht sehen“.
Zweitens: Entfernungsmessung. 3D-Structured-Light- und ToF-Lösungen sind auf optische Fenster und Schmalbandfilter angewiesen, um Licht einer bestimmten Wellenlänge präzise auszusenden und präzise wieder zu empfangen. Je schmaler die Bandbreite des Filters, desto stärker die Widerstandsfähigkeit gegen Umgebungslichtstörungen und desto höher die Entfernungsmessgenauigkeit. Doch für jedes Nanometer, um das die Bandbreite verringert wird, muss die Zahl der Beschichtungsschichten erhöht werden, und die Ausbeute sinkt. Dies ist ein anhaltendes Ringen zwischen Präzision und Kosten.
Drittens: Umgebungsanpassung. Ein Roboter ist kein Laborgerät. Er muss bei hohen Temperaturen, hoher Luftfeuchtigkeit, Vibrationen und Staub kontinuierlich arbeiten. Optische Komponenten müssen ihre spektralen Eigenschaften unter Temperaturschwankungen von ±40 °C unverändert beibehalten, was extrem hohe Anforderungen an die Abstimmung der Wärmeausdehnungskoeffizienten der Beschichtungsmaterialien stellt. Ein Fenster, das bei Raumtemperatur perfekt ist, kann in einem Kühlhaus bei minus zehn Grad oder in einer Werkhalle bei vierzig Grad „erblinden“.
Warum werden optische Komponenten im Wahrnehmungssystem der verkörperten Intelligenz am leichtesten unterschätzt?
Weil optische Komponenten „zu einfach aussehen“.
Sie haben keine Prozesstechnologieknoten wie Chips, mit denen man angeben könnte, keine Parameter wie Algorithmen, mit denen man prahlen könnte, keine Energiedichte wie Batterien, die man vergleichen könnte. Sie sind nur ein Stück Glas, eine Beschichtung, ein Prisma. Doch genau diese „Einfachheit“ verdeckt die drei dahinterliegenden Barrieren: Beschichtungstechnologie, Prüfausrüstung und Materialreinheit.
Ein Schmalbandfilter für die Robotervision kann mehrere Dutzend Beschichtungsschichten aufweisen, die Wellenlängenabweichung wird auf ±2 Nanometer begrenzt, und die Oberflächenrauheit muss im Subnanometerbereich liegen. Hier geht es nicht um ein Stück Glas, sondern um das Zusammenspiel dreier Barrieren: Beschichtungstechnologie, Prüfausrüstung und Materialreinheit. Und keine dieser drei Barrieren lässt sich durch den bloßen Kauf von Geräten überwinden.
Noch entscheidender ist: Die Leistungsobergrenze optischer Komponenten bestimmt direkt die Leistungsobergrenze des Wahrnehmungssystems. Algorithmen können iteriert, Chips können aufgerüstet werden – doch wenn die erste Schwelle, an der das Licht in das System eintritt, nicht gut genug ist, betreiben alle nachfolgenden Glieder Kompensation statt Optimierung.
Humanoide Roboter treiben optische Komponenten an ihre Grenzen
Industrieroboter stellen an optische Komponenten die Anforderung „Zuverlässigkeit“, humanoide Roboter stellen die Anforderung „Zuverlässigkeit + Leichtigkeit + niedrige Kosten“.
Ein einzelner humanoider Roboter benötigt mindestens drei Vision-Sensoren (Kopf, Torso, Hände). Bei einer globalen Auslieferung von 62.500 Einheiten im Jahr 2026 würden allein für Tiefenkameras fast 190.000 Module benötigt. Sollte die Auslieferung bis 2030 die Millionengrenze erreichen, würde die jährliche Nachfrage nach Vision-Sensoren nahe an die Zehn-Millionen-Marke heranreichen.
Diese Größenordnung ist für die Branche der optischen Komponenten ungewohnt. In der Vergangenheit waren die Kunden hochwertiger optischer Komponenten Militär, Forschung und industrielle Prüfung – kleine Bestellmengen, hohe Stückpreise, lange Lieferzyklen. Humanoide Roboter verlangen den Rhythmus der Unterhaltungselektronik: Monatskapazität in Millionenhöhe, Stückpreise auf wenige Dollar gedrückt, Lieferzyklen in Wochen.
Dies ist nicht durch einfache „Kapazitätserweiterung“ zu lösen. Es verlangt von Unternehmen für optische Komponenten, gleichzeitig Subnanometer-Präzision zu halten und die Skalierung der Beschichtungstechnologie, die Automatisierung der Prüfschritte und die Lokalisierung der Materialien vollständig umzusetzen. Jeder dieser Wege braucht Zeit, und der Zeitplan für die Massenproduktion humanoider Roboter wartet nicht.
Gleichzeitig erschwert die Spaltung der technologischen Routen die Lage der Lieferkette zusätzlich. Ein Teil der Hersteller besteht auf reinen Vision-Lösungen, ein anderer Teil setzt auf Fusionslösungen aus „Tiefenkamera + Lidar“. Die beiden Routen stellen völlig unterschiedliche Anforderungen an optische Komponenten: Reine Vision-Lösungen benötigen Bildgebungsobjektive mit hoher Lichtdurchlässigkeit und geringer Verzerrung; Fusionslösungen benötigen zusätzlich Schmalbandfilter, optische Fenster, Prismen und andere aktiv-passiv gemischte Komponenten. Die Lieferkette muss beide Pfade gleichzeitig stützen; niemand wagt es, auf eine einzige Richtung zu setzen, und niemand wagt es, die Kapazität voll auszubauen.
Die gute Nachricht ist, dass optische Komponenten im Bereich der Industrieroboter bereits eine Runde der inländischen Substitutionsvalidierung abgeschlossen haben. Im Markt für industrielle 3D-Kameras der Kategorie „geführt“ lag der Anteil inländischer Marken im Jahr 2025 über 85 %. Auslieferungsvolumen, Zuverlässigkeit und Kostenkontrollfähigkeit in industriellen Szenarien wurden realen Tests unterzogen.
Das bedeutet, dass die Grundfähigkeiten bei optischen Komponenten vorhanden sind. Die Herausforderung bei humanoiden Robotern besteht nicht darin, bei null anzufangen, sondern darin, industrielle Zuverlässigkeit und Kosten auf Unterhaltungselektronikniveau gleichzeitig auf die Spitze zu treiben. Industriekameras können mehrere Tausend Yuan kosten; die Vision-Module an humanoiden Robotern müssen auf einige Hundert Yuan oder sogar weniger gedrückt werden und gleichzeitig Millimeterpräzision sowie Anpassungsfähigkeit an komplexe Lichtverhältnisse erfüllen.
Der Kostensenkungspfad bei optischen Komponenten ist klar: Skalierung der Beschichtungstechnologie, Automatisierung der Prüfschritte, Lokalisierung der Materialien. Im Jahr 2026 erzielten inländische Unternehmen im Bereich optischer Fenster und Filter entscheidende Durchbrüche und bauten einen geschlossenen, autonomen Lieferkettenkreislauf von den Materialien bis zur Beschichtung auf. Das bedeutet, dass inländische Vision-Sensoren nun endlich über eine autonome Option am obersten Glied der optischen Komponenten verfügen.
Ein Roboter kann ohne den stärksten Algorithmus auskommen, aber nicht ohne die präzisesten „Augen“. Ist der Algorithmus etwas schwächer, reagiert der Roboter etwas langsamer und unbeholfener; sind die optischen Komponenten etwas schlechter, kann der Roboter direkt gegen die Wand fahren, ins Leere greifen oder stürzen. Die Fehlertoleranz des Wahrnehmungssystems ist weitaus geringer als die des Berechnungssystems.
Deshalb verdienen optische Komponenten eine gesonderte Betrachtung. Sie sind nicht das strahlendste Glied in der Lieferkette der verkörperten Intelligenz, aber sie sind das Glied, bei dem am wenigsten Fehler passieren dürfen. In industriellen Szenarien wurde diese Schlussfolgerung bereits bestätigt. In Szenarien mit humanoiden Robotern wird diese Schlussfolgerung gerade bestätigt.
Das Wahrnehmungssystem verkörperter Intelligenz lässt sich in vier Ebenen unterteilen: optische Komponenten, Bildsensoren, Tiefenberechnungs-Chips und Algorithmen. Algorithmen bestimmen, was der Roboter „versteht“, Chips bestimmen, wie schnell er „rechnet“, Sensoren bestimmen, wie viel Licht er „aufnimmt“ – und optische Komponenten bestimmen, ob das aufgenommene Licht richtig ist.
Diese Reihenfolge ist wichtig. Optische Komponenten sind der Eingang der gesamten Kette. Sobald der Eingang verzerrt ist, zahlen alle nachfolgenden Glieder für fehlerhafte Daten.
Konkret übernehmen optische Komponenten in der verkörperten Intelligenz drei Arten von Aufgaben:
Erstens: Bildgebung. Wenn ein Roboter Objekte erkennen, Entfernungen beurteilen und die Umgebung rekonstruieren soll, müssen die Lichtstrahlen nach dem Durchgang durch optische Linsen und Fenster so originalgetreu wie möglich auf den Bildsensor fallen. Steigt die Lichtdurchlässigkeit um 1 %, verbessert sich das Signal-Rausch-Verhältnis bei schwachem Licht um eine Stufe. Roboter müssen in Lagerhäusern, Korridoren und im Freien unter komplexen Lichtverhältnissen arbeiten – diese 1 % ist oft die Grenze zwischen „sehen“ und „nicht sehen“.
Zweitens: Entfernungsmessung. 3D-Structured-Light- und ToF-Lösungen sind auf optische Fenster und Schmalbandfilter angewiesen, um Licht einer bestimmten Wellenlänge präzise auszusenden und präzise wieder zu empfangen. Je schmaler die Bandbreite des Filters, desto stärker die Widerstandsfähigkeit gegen Umgebungslichtstörungen und desto höher die Entfernungsmessgenauigkeit. Doch für jedes Nanometer, um das die Bandbreite verringert wird, muss die Zahl der Beschichtungsschichten erhöht werden, und die Ausbeute sinkt. Dies ist ein anhaltendes Ringen zwischen Präzision und Kosten.
Drittens: Umgebungsanpassung. Ein Roboter ist kein Laborgerät. Er muss bei hohen Temperaturen, hoher Luftfeuchtigkeit, Vibrationen und Staub kontinuierlich arbeiten. Optische Komponenten müssen ihre spektralen Eigenschaften unter Temperaturschwankungen von ±40 °C unverändert beibehalten, was extrem hohe Anforderungen an die Abstimmung der Wärmeausdehnungskoeffizienten der Beschichtungsmaterialien stellt. Ein Fenster, das bei Raumtemperatur perfekt ist, kann in einem Kühlhaus bei minus zehn Grad oder in einer Werkhalle bei vierzig Grad „erblinden“.
Warum werden optische Komponenten im Wahrnehmungssystem der verkörperten Intelligenz am leichtesten unterschätzt?
Weil optische Komponenten „zu einfach aussehen“.
Sie haben keine Prozesstechnologieknoten wie Chips, mit denen man angeben könnte, keine Parameter wie Algorithmen, mit denen man prahlen könnte, keine Energiedichte wie Batterien, die man vergleichen könnte. Sie sind nur ein Stück Glas, eine Beschichtung, ein Prisma. Doch genau diese „Einfachheit“ verdeckt die drei dahinterliegenden Barrieren: Beschichtungstechnologie, Prüfausrüstung und Materialreinheit.
Ein Schmalbandfilter für die Robotervision kann mehrere Dutzend Beschichtungsschichten aufweisen, die Wellenlängenabweichung wird auf ±2 Nanometer begrenzt, und die Oberflächenrauheit muss im Subnanometerbereich liegen. Hier geht es nicht um ein Stück Glas, sondern um das Zusammenspiel dreier Barrieren: Beschichtungstechnologie, Prüfausrüstung und Materialreinheit. Und keine dieser drei Barrieren lässt sich durch den bloßen Kauf von Geräten überwinden.
Noch entscheidender ist: Die Leistungsobergrenze optischer Komponenten bestimmt direkt die Leistungsobergrenze des Wahrnehmungssystems. Algorithmen können iteriert, Chips können aufgerüstet werden – doch wenn die erste Schwelle, an der das Licht in das System eintritt, nicht gut genug ist, betreiben alle nachfolgenden Glieder Kompensation statt Optimierung.
Humanoide Roboter treiben optische Komponenten an ihre Grenzen
Industrieroboter stellen an optische Komponenten die Anforderung „Zuverlässigkeit“, humanoide Roboter stellen die Anforderung „Zuverlässigkeit + Leichtigkeit + niedrige Kosten“.
Ein einzelner humanoider Roboter benötigt mindestens drei Vision-Sensoren (Kopf, Torso, Hände). Bei einer globalen Auslieferung von 62.500 Einheiten im Jahr 2026 würden allein für Tiefenkameras fast 190.000 Module benötigt. Sollte die Auslieferung bis 2030 die Millionengrenze erreichen, würde die jährliche Nachfrage nach Vision-Sensoren nahe an die Zehn-Millionen-Marke heranreichen.
Diese Größenordnung ist für die Branche der optischen Komponenten ungewohnt. In der Vergangenheit waren die Kunden hochwertiger optischer Komponenten Militär, Forschung und industrielle Prüfung – kleine Bestellmengen, hohe Stückpreise, lange Lieferzyklen. Humanoide Roboter verlangen den Rhythmus der Unterhaltungselektronik: Monatskapazität in Millionenhöhe, Stückpreise auf wenige Dollar gedrückt, Lieferzyklen in Wochen.
Dies ist nicht durch einfache „Kapazitätserweiterung“ zu lösen. Es verlangt von Unternehmen für optische Komponenten, gleichzeitig Subnanometer-Präzision zu halten und die Skalierung der Beschichtungstechnologie, die Automatisierung der Prüfschritte und die Lokalisierung der Materialien vollständig umzusetzen. Jeder dieser Wege braucht Zeit, und der Zeitplan für die Massenproduktion humanoider Roboter wartet nicht.
Gleichzeitig erschwert die Spaltung der technologischen Routen die Lage der Lieferkette zusätzlich. Ein Teil der Hersteller besteht auf reinen Vision-Lösungen, ein anderer Teil setzt auf Fusionslösungen aus „Tiefenkamera + Lidar“. Die beiden Routen stellen völlig unterschiedliche Anforderungen an optische Komponenten: Reine Vision-Lösungen benötigen Bildgebungsobjektive mit hoher Lichtdurchlässigkeit und geringer Verzerrung; Fusionslösungen benötigen zusätzlich Schmalbandfilter, optische Fenster, Prismen und andere aktiv-passiv gemischte Komponenten. Die Lieferkette muss beide Pfade gleichzeitig stützen; niemand wagt es, auf eine einzige Richtung zu setzen, und niemand wagt es, die Kapazität voll auszubauen.
Die gute Nachricht ist, dass optische Komponenten im Bereich der Industrieroboter bereits eine Runde der inländischen Substitutionsvalidierung abgeschlossen haben. Im Markt für industrielle 3D-Kameras der Kategorie „geführt“ lag der Anteil inländischer Marken im Jahr 2025 über 85 %. Auslieferungsvolumen, Zuverlässigkeit und Kostenkontrollfähigkeit in industriellen Szenarien wurden realen Tests unterzogen.
Das bedeutet, dass die Grundfähigkeiten bei optischen Komponenten vorhanden sind. Die Herausforderung bei humanoiden Robotern besteht nicht darin, bei null anzufangen, sondern darin, industrielle Zuverlässigkeit und Kosten auf Unterhaltungselektronikniveau gleichzeitig auf die Spitze zu treiben. Industriekameras können mehrere Tausend Yuan kosten; die Vision-Module an humanoiden Robotern müssen auf einige Hundert Yuan oder sogar weniger gedrückt werden und gleichzeitig Millimeterpräzision sowie Anpassungsfähigkeit an komplexe Lichtverhältnisse erfüllen.
Der Kostensenkungspfad bei optischen Komponenten ist klar: Skalierung der Beschichtungstechnologie, Automatisierung der Prüfschritte, Lokalisierung der Materialien. Im Jahr 2026 erzielten inländische Unternehmen im Bereich optischer Fenster und Filter entscheidende Durchbrüche und bauten einen geschlossenen, autonomen Lieferkettenkreislauf von den Materialien bis zur Beschichtung auf. Das bedeutet, dass inländische Vision-Sensoren nun endlich über eine autonome Option am obersten Glied der optischen Komponenten verfügen.
Ein Roboter kann ohne den stärksten Algorithmus auskommen, aber nicht ohne die präzisesten „Augen“. Ist der Algorithmus etwas schwächer, reagiert der Roboter etwas langsamer und unbeholfener; sind die optischen Komponenten etwas schlechter, kann der Roboter direkt gegen die Wand fahren, ins Leere greifen oder stürzen. Die Fehlertoleranz des Wahrnehmungssystems ist weitaus geringer als die des Berechnungssystems.
Deshalb verdienen optische Komponenten eine gesonderte Betrachtung. Sie sind nicht das strahlendste Glied in der Lieferkette der verkörperten Intelligenz, aber sie sind das Glied, bei dem am wenigsten Fehler passieren dürfen. In industriellen Szenarien wurde diese Schlussfolgerung bereits bestätigt. In Szenarien mit humanoiden Robotern wird diese Schlussfolgerung gerade bestätigt.
Teilen es:


NEXT : Warum haben S-polarisiertes und P-polarisiertes Licht bei 45° unterschiedliche Reflektivität?

Kontaktieren Sie uns 86-15584132290
Call us now!
86-15584132290Call us now!
Live-Chat
Live-Chat
 2433808388