Профессиональный производитель и поставщик оптики
+86-0431-87911611 admin@ytoptics.com
Категории продукции
Контакты
- ООО "Чанчунь Ютай Оптика "
-
 Email: admin@ytoptics.com
-
 Отдел маркетинга
Русскоязычный телефон:
86-19944866841
-
 Адрес: Китай,провинция Цзилинь,
Автомобильныйинновационныйпарк 2#
Оптические компоненты: первый барьер восприятия воплощённого интеллекта
Оптические компоненты — это первый барьер системы восприятия воплощённого интеллекта и одновременно наиболее недооценённое звено в текущей цепочке поставок. Они не излучают свет, не вычисляют, не хранят — и всё же определяют, способен ли робот видеть чётко, точно и далеко. Валидация в промышленных сценариях уже пройдена, но потребность в массовом производстве человекоподобных роботов толкает оптические компоненты к беспрецедентному стресс-тесту.
Систему восприятия воплощённого интеллекта можно разложить на четыре уровня: оптические компоненты, датчики изображения, чипы вычисления глубины и алгоритмы. Алгоритмы определяют, что робот «понимает», чипы определяют, как быстро он «считает», датчики определяют, сколько света он «собирает», а оптические компоненты определяют, правильный ли свет он «собирает».
Этот порядок важен. Оптические компоненты — это вход всей цепочки. Как только вход искажён, все последующие звенья платят за ошибочные данные.
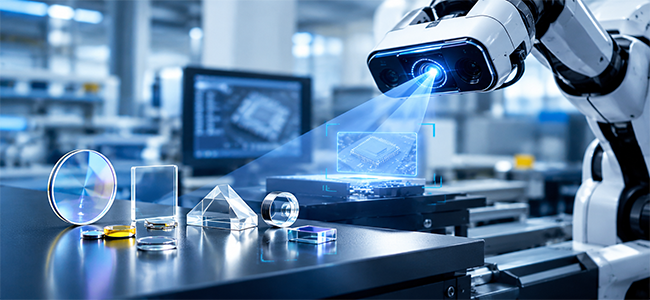
Конкретно, оптические компоненты в воплощённом интеллекте выполняют три типа задач:
Первое: формирование изображения. Чтобы робот мог распознавать объекты, оценивать расстояние и реконструировать окружающую среду, необходимо, чтобы свет после прохождения через оптические линзы и окна как можно более достоверно падал на датчик изображения. При повышении светопропускания на 1 % отношение сигнал/шум в условиях слабого освещения улучшается на одну ступень. Роботам приходится работать на складах, в коридорах и на открытом воздухе при сложных условиях освещения — и этот 1 % зачастую является границей между «видит» и «не видит».
Второе: измерение расстояния. Решения на основе 3D-структурированного света и ToF зависят от оптических окон и узкополосных фильтров, которые позволяют точно проецировать свет определённой длины волны и точно принимать его обратно. Чем уже полоса пропускания фильтра, тем сильнее способность противостоять помехам от окружающего света и тем выше точность измерения расстояния. Но за каждое сужение полосы на один нанометр приходится увеличивать число слоёв покрытия, а выход годной продукции падает. Это непрерывная борьба между точностью и стоимостью.
Третье: адаптация к окружающей среде. Робот — это не лабораторное оборудование. Ему приходится непрерывно работать при высокой температуре, высокой влажности, вибрациях и в пыли. Оптические компоненты должны сохранять спектральные характеристики неизменными при перепадах температуры ±40 °C, что предъявляет чрезвычайно высокие требования к согласованию коэффициентов теплового расширения материалов покрытия. Окно, идеальное при комнатной температуре, в холодильной камере при минус десяти градусах или в цехе при сорока градусах может «ослепнуть».
Почему оптические компоненты в системе восприятия воплощённого интеллекта легче всего недооценить?
Потому что оптические компоненты «выглядят слишком просто».
У них нет технологических узлов, как у чипов, которыми можно было бы похвастаться, нет параметров, как у алгоритмов, которыми можно было бы блеснуть, нет плотности энергии, как у батарей, которую можно было бы сравнить. Это всего лишь кусок стекла, слой покрытия, призма. Но именно эта «простота» скрывает три стоящих за ней барьера: технологию нанесения покрытий, контрольно-измерительное оборудование и чистоту материалов.
Узкополосный фильтр для машинного зрения может иметь несколько десятков слоёв покрытия, отклонение длины волны控制在 в пределах ±2 нанометра, а шероховатость поверхности должна быть субнанометровой. Здесь речь идёт не о куске стекла, а о наложении трёх барьеров: технологии нанесения покрытий, контрольно-измерительного оборудования и чистоты материалов. И ни один из этих трёх барьеров нельзя преодолеть простой покупкой оборудования.
Что ещё важнее: верхний предел производительности оптических компонентов напрямую определяет верхний предел производительности системы восприятия. Алгоритмы можно итерировать, чипы можно модернизировать — но если первый рубеж, через который свет попадает в систему, недостаточно хорош, все последующие звенья занимаются компенсацией, а не оптимизацией.
Человекоподобные роботы доводят оптические компоненты до предела
Промышленные роботы предъявляют к оптическим компонентам требование «надёжность», человекоподобные роботы — требование «надёжность + лёгкость + низкая стоимость».
Одному человекоподобному роботу требуется как минимум три датчика зрения (голова, туловище, руки). Если в 2026 году глобальные поставки составят 62,5 тысячи единиц, только для камер глубины потребуется почти 190 тысяч модулей. Если к 2030 году поставки достигнут миллионного уровня, годовая потребность в датчиках зрения приблизится к десятимиллионному уровню.
Такой масштаб для отрасли оптических компонентов непривычен. Раньше заказчиками высококлассных оптических компонентов были военная промышленность, научные исследования и промышленный контроль — небольшие объёмы заказов, высокая цена за единицу, длительные сроки поставки. Человекоподобные роботы требуют ритма потребительской электроники: месячное производство миллионного уровня, цена за единицу, сжатая до нескольких долларов, сроки поставки в неделях.
Это нельзя решить простым «расширением производства». Это требует от предприятий по производству оптических компонентов, сохраняя субнанометровую точность, полностью отладить масштабирование технологии нанесения покрытий, автоматизацию контрольно-измерительных операций и локализацию материалов. Каждый из этих путей требует времени, а график массового производства человекоподобных роботов ждать не будет.
В то же время раскол технологических маршрутов ещё больше затрудняет положение цепочки поставок. Часть производителей настаивает на чисто визуальных решениях, другая часть использует гибридные решения «камера глубины + лидар». Эти два маршрута предъявляют совершенно разные требования к оптическим компонентам: чисто визуальные решения нуждают в объективах формирования изображения с высоким светопропусканием и низкой дисторсией; гибридные решения дополнительно требуют узкополосных фильтров, оптических окон, призм и других активно-пассивных гибридных компонентов. Цепочка поставок должна одновременно поддерживать оба пути; никто не решается сделать ставку на одно направление и никто не решается полностью развернуть производство.
Хорошая новость в том, что оптические компоненты в области промышленных роботов уже прошли раунд валидации импортозамещения. В 2025 году на рынке промышленных 3D-камер направляющего класса доля отечественных брендов превысила 85 %. Объёмы поставок, надёжность и способность контролировать затраты в промышленных сценариях прошли реальную проверку.
Это означает, что базовые возможности в области оптических компонентов есть. Вызов человекоподобных роботов состоит не в том, чтобы начать с нуля, а в том, чтобы одновременно довести до предела промышленную надёжность и стоимость потребительского уровня. Промышленная камера может стоить несколько тысяч юаней; модуль зрения на человекоподобном роботе должен быть сжат до нескольких сотен юаней или даже меньше, при этом удовлетворяя миллиметровой точности и адаптивности к сложному освещению.
Путь снижения затрат на оптические компоненты ясен: масштабирование технологии нанесения покрытий, автоматизация контрольно-измерительных операций, локализация материалов. В 2026 году отечественные предприятия в области оптических окон и фильтров добились ключевых прорывов и построили замкнутый контур автономной цепочки поставок от материалов до покрытий. Это означает, что у отечественных датчиков зрения наконец появилась автономная опция на самом верхнем звене оптических компонентов.
Робот может обойтись без самого сильного алгоритма, но не может обойтись без самых точных «глаз». Если алгоритм немного слабее, робот действует немного медленнее и неуклюжее; если оптические компоненты немного хуже, робот может напрямую врезаться в стену, схватить пустоту или упасть. Допуск на ошибку системы восприятия гораздо ниже, чем у вычислительной системы.
Именно поэтому оптические компоненты заслуживают отдельного обсуждения. Это не самое яркое звено в цепочке поставок воплощённого интеллекта, но это звено, где меньше всего можно ошибаться. В промышленных сценариях этот вывод уже подтверждён. В сценариях с человекоподобными роботами этот вывод подтверждается прямо сейчас.
Систему восприятия воплощённого интеллекта можно разложить на четыре уровня: оптические компоненты, датчики изображения, чипы вычисления глубины и алгоритмы. Алгоритмы определяют, что робот «понимает», чипы определяют, как быстро он «считает», датчики определяют, сколько света он «собирает», а оптические компоненты определяют, правильный ли свет он «собирает».
Этот порядок важен. Оптические компоненты — это вход всей цепочки. Как только вход искажён, все последующие звенья платят за ошибочные данные.
Конкретно, оптические компоненты в воплощённом интеллекте выполняют три типа задач:
Первое: формирование изображения. Чтобы робот мог распознавать объекты, оценивать расстояние и реконструировать окружающую среду, необходимо, чтобы свет после прохождения через оптические линзы и окна как можно более достоверно падал на датчик изображения. При повышении светопропускания на 1 % отношение сигнал/шум в условиях слабого освещения улучшается на одну ступень. Роботам приходится работать на складах, в коридорах и на открытом воздухе при сложных условиях освещения — и этот 1 % зачастую является границей между «видит» и «не видит».
Второе: измерение расстояния. Решения на основе 3D-структурированного света и ToF зависят от оптических окон и узкополосных фильтров, которые позволяют точно проецировать свет определённой длины волны и точно принимать его обратно. Чем уже полоса пропускания фильтра, тем сильнее способность противостоять помехам от окружающего света и тем выше точность измерения расстояния. Но за каждое сужение полосы на один нанометр приходится увеличивать число слоёв покрытия, а выход годной продукции падает. Это непрерывная борьба между точностью и стоимостью.
Третье: адаптация к окружающей среде. Робот — это не лабораторное оборудование. Ему приходится непрерывно работать при высокой температуре, высокой влажности, вибрациях и в пыли. Оптические компоненты должны сохранять спектральные характеристики неизменными при перепадах температуры ±40 °C, что предъявляет чрезвычайно высокие требования к согласованию коэффициентов теплового расширения материалов покрытия. Окно, идеальное при комнатной температуре, в холодильной камере при минус десяти градусах или в цехе при сорока градусах может «ослепнуть».
Почему оптические компоненты в системе восприятия воплощённого интеллекта легче всего недооценить?
Потому что оптические компоненты «выглядят слишком просто».
У них нет технологических узлов, как у чипов, которыми можно было бы похвастаться, нет параметров, как у алгоритмов, которыми можно было бы блеснуть, нет плотности энергии, как у батарей, которую можно было бы сравнить. Это всего лишь кусок стекла, слой покрытия, призма. Но именно эта «простота» скрывает три стоящих за ней барьера: технологию нанесения покрытий, контрольно-измерительное оборудование и чистоту материалов.
Узкополосный фильтр для машинного зрения может иметь несколько десятков слоёв покрытия, отклонение длины волны控制在 в пределах ±2 нанометра, а шероховатость поверхности должна быть субнанометровой. Здесь речь идёт не о куске стекла, а о наложении трёх барьеров: технологии нанесения покрытий, контрольно-измерительного оборудования и чистоты материалов. И ни один из этих трёх барьеров нельзя преодолеть простой покупкой оборудования.
Что ещё важнее: верхний предел производительности оптических компонентов напрямую определяет верхний предел производительности системы восприятия. Алгоритмы можно итерировать, чипы можно модернизировать — но если первый рубеж, через который свет попадает в систему, недостаточно хорош, все последующие звенья занимаются компенсацией, а не оптимизацией.
Человекоподобные роботы доводят оптические компоненты до предела
Промышленные роботы предъявляют к оптическим компонентам требование «надёжность», человекоподобные роботы — требование «надёжность + лёгкость + низкая стоимость».
Одному человекоподобному роботу требуется как минимум три датчика зрения (голова, туловище, руки). Если в 2026 году глобальные поставки составят 62,5 тысячи единиц, только для камер глубины потребуется почти 190 тысяч модулей. Если к 2030 году поставки достигнут миллионного уровня, годовая потребность в датчиках зрения приблизится к десятимиллионному уровню.
Такой масштаб для отрасли оптических компонентов непривычен. Раньше заказчиками высококлассных оптических компонентов были военная промышленность, научные исследования и промышленный контроль — небольшие объёмы заказов, высокая цена за единицу, длительные сроки поставки. Человекоподобные роботы требуют ритма потребительской электроники: месячное производство миллионного уровня, цена за единицу, сжатая до нескольких долларов, сроки поставки в неделях.
Это нельзя решить простым «расширением производства». Это требует от предприятий по производству оптических компонентов, сохраняя субнанометровую точность, полностью отладить масштабирование технологии нанесения покрытий, автоматизацию контрольно-измерительных операций и локализацию материалов. Каждый из этих путей требует времени, а график массового производства человекоподобных роботов ждать не будет.
В то же время раскол технологических маршрутов ещё больше затрудняет положение цепочки поставок. Часть производителей настаивает на чисто визуальных решениях, другая часть использует гибридные решения «камера глубины + лидар». Эти два маршрута предъявляют совершенно разные требования к оптическим компонентам: чисто визуальные решения нуждают в объективах формирования изображения с высоким светопропусканием и низкой дисторсией; гибридные решения дополнительно требуют узкополосных фильтров, оптических окон, призм и других активно-пассивных гибридных компонентов. Цепочка поставок должна одновременно поддерживать оба пути; никто не решается сделать ставку на одно направление и никто не решается полностью развернуть производство.
Хорошая новость в том, что оптические компоненты в области промышленных роботов уже прошли раунд валидации импортозамещения. В 2025 году на рынке промышленных 3D-камер направляющего класса доля отечественных брендов превысила 85 %. Объёмы поставок, надёжность и способность контролировать затраты в промышленных сценариях прошли реальную проверку.
Это означает, что базовые возможности в области оптических компонентов есть. Вызов человекоподобных роботов состоит не в том, чтобы начать с нуля, а в том, чтобы одновременно довести до предела промышленную надёжность и стоимость потребительского уровня. Промышленная камера может стоить несколько тысяч юаней; модуль зрения на человекоподобном роботе должен быть сжат до нескольких сотен юаней или даже меньше, при этом удовлетворяя миллиметровой точности и адаптивности к сложному освещению.
Путь снижения затрат на оптические компоненты ясен: масштабирование технологии нанесения покрытий, автоматизация контрольно-измерительных операций, локализация материалов. В 2026 году отечественные предприятия в области оптических окон и фильтров добились ключевых прорывов и построили замкнутый контур автономной цепочки поставок от материалов до покрытий. Это означает, что у отечественных датчиков зрения наконец появилась автономная опция на самом верхнем звене оптических компонентов.
Робот может обойтись без самого сильного алгоритма, но не может обойтись без самых точных «глаз». Если алгоритм немного слабее, робот действует немного медленнее и неуклюжее; если оптические компоненты немного хуже, робот может напрямую врезаться в стену, схватить пустоту или упасть. Допуск на ошибку системы восприятия гораздо ниже, чем у вычислительной системы.
Именно поэтому оптические компоненты заслуживают отдельного обсуждения. Это не самое яркое звено в цепочке поставок воплощённого интеллекта, но это звено, где меньше всего можно ошибаться. В промышленных сценариях этот вывод уже подтверждён. В сценариях с человекоподобными роботами этот вывод подтверждается прямо сейчас.
Поделиться:


PREV : УФ-пропускающее видимое-поглощающее стекло: принципы и применение фильтров серии ZWB NEXT : Почему S-поляризованный и P-поляризованный свет имеют разную отражательную способность при 45°?
Свяжитесь с нами 86-15584132290
Позвоните нам сейчас!
86-15584132290Позвоните нам сейчас!
Онлайн чат
Онлайн чат
 2433808388